Video



Kako navodi Penn Engineering, inženjerski fakultet ovog američkog univerziteta, riječ je o vlaknima nazvanim CoilLCE. Napravljena su od tečnih kristalnih elastomera (LCE), grafena i ultratanke bakarne zavojnice ugrađene u materijal.
Tečni kristalni elastomeri mijenjaju oblik kada se zagriju, a vraćaju se u prvobitno stanje kada se ohlade. Do sada je bilo teško postići da zadrže određeni položaj između ta dva stanja bez stalnog nadzora, dok su klasični robotski motori glomazni i mehanički složeni.
Bakarna zavojnica u novim vlaknima ima dvostruku ulogu. Ona zagrijava materijal i tako ga aktivira, ali istovremeno mjeri promjene električnog otpora dok se materijal pomjera, zbog čega služi i kao senzor. Na taj način mišiću nije potreban poseban senzor položaja.
Sistem upravljanja u realnom vremenu prilagođava snagu zagrijavanja kako bi električni otpor ostao blizu zadate vrijednosti, što mišiću omogućava da duže zadrži željeni položaj, uključujući i međupoložaje. Grafen čini materijal mekšim i otpornijim, pa se može istezati i podnositi sile kada mišići djeluju jedan protiv drugog.
Mišići rade u suprotstavljenim parovima, slično biološkim mišićima, što može smanjiti broj upravljačkih signala potrebnih za pokret.
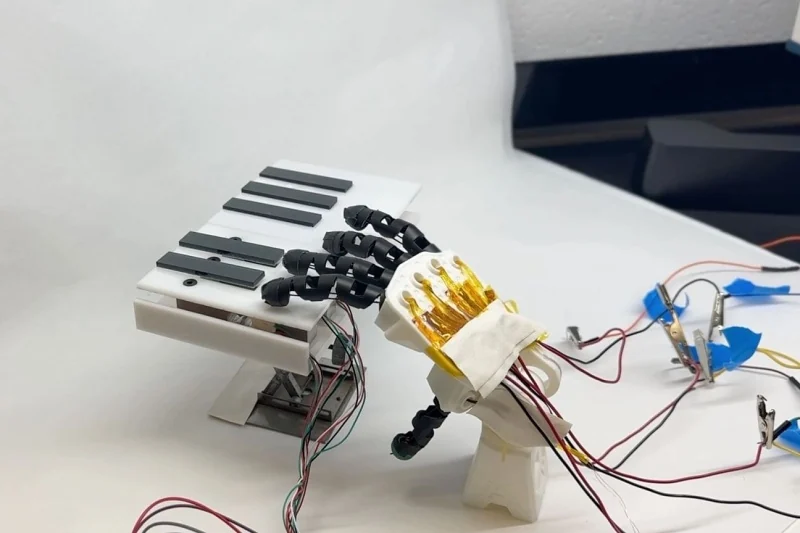
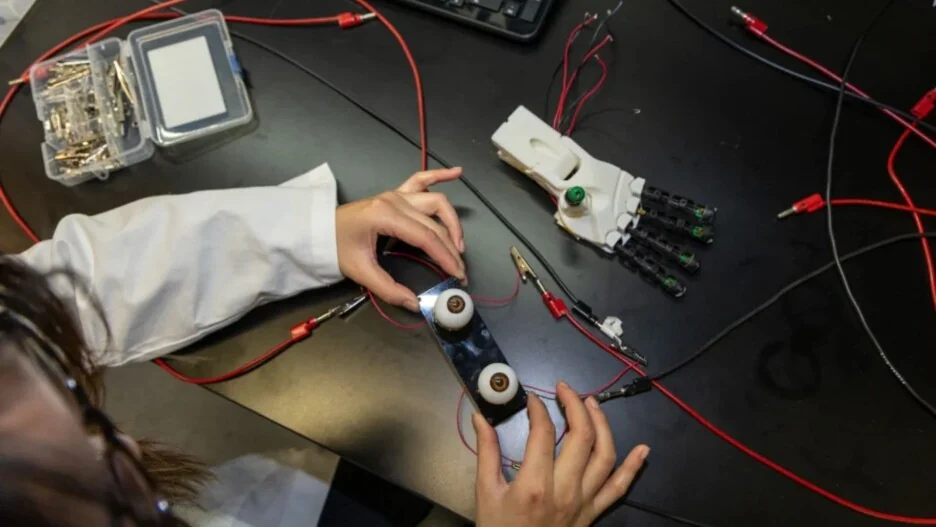
Tokom demonstracija, vještački prsti pritiskali su pojedinačne dirke klavira, zadržavali položaj i prelazili na sljedeće note. Kod robotskih očiju četiri para suprotstavljenih aktuatora omogućavala su kontrolisano pomjeranje pogleda.
„Ovo je prvi put da je upravljanje povratnom spregom demonstrirano na LCE aktuatoru“, izjavila je Sintija Sung, vanredna profesorka mašinstva i primijenjene mehanike na Univerzitetu Pensilvanija. Ona smatra da je to neophodan korak ka primjeni ovakvih vještačkih mišića u robotima budućnosti, prenosi KLIX.
Istraživači kao jednu od mogućih primjena izdvajaju humanoidne robote, posebno vještačka lica, kojima je za postizanje prirodnih izraza potreban veliki broj malih aktuatora.
Preporučeno
Izazov i dalje predstavlja povezivanje većeg broja usklađenih vještačkih mišića, a istraživački tim planira da ispita i mogućnosti primjene vještačke inteligencije i računarskog vida za ostvarivanje složenijih pokreta i interakcija.