Video

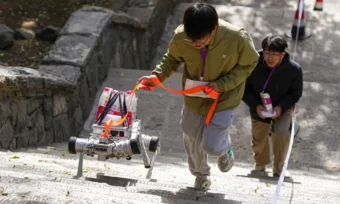


Oko 90 timova testiralo je mogućnosti svojih mašina na zahtjevnoj stazi dugoj 3,9 kilometara, koja obuhvata čak 3.100 kamenih stepenika i visinsku razliku od oko 600 metara.
Takmičenje je održano na planini Tai, u kineskoj provinciji Šandong, a cilj je bio da se provjeri kako se roboti snalaze u stvarnim uslovima, daleko od ravnih podloga i kontrolisanog okruženja laboratorija.
Strmi usponi, neravni kameni stepenici i oštre krivine predstavljali su ozbiljan izazov za mašine koje su morale da održavaju ravnotežu i prilagođavaju kretanje promjenama terena.
U takmičenju su učestvovali humanoidni roboti, četvoronožne robotske mašine i robotski egzoskeleti, a pojedini roboti sa četiri noge tokom uspona nosili su i zalihe hrane.
Robotski psi među najuspješnijima
Posebnu pažnju privukli su četvoronožni roboti, koji su pokazali da mogu da se kreću po zahtjevnom planinskom terenu.
Robot kompanije Beijing Lingyi Technology pobijedio je u trci četvoronožnih robota, završivši uspon za 43 minuta i 41 sekundu. Riječ je o stazi za koju je ljudima obično potrebno između dva i tri sata hoda.
Humanoidni roboti takođe su se suočili sa ozbiljnim izazovima. Dok su neki uspjeli da stignu do cilja, drugi su gubili ravnotežu ili morali da zastanu zbog tehničkih problema.
Takve situacije pokazale su koliko je teško razviti robote koji mogu pouzdano da funkcionišu na neravnom terenu, posebno kada je potrebno održavati stabilnost tokom dugotrajnog uspona.
Više od običnog takmičenja
Organizatori su događaj zamislili kao praktičan test savremenih robotskih tehnologija. Za razliku od demonstracija u laboratorijama, planinska staza omogućila je provjeru sposobnosti mašina da prepoznaju prepreke, samostalno donose odluke i prilagođavaju kretanje nepredvidivim uslovima.
Ovakva testiranja mogla bi biti značajna za buduću primjenu robota u potrazi i spasavanju, transportu tereta, inspekciji nepristupačnih područja i drugim poslovima na otvorenom.
Preporučeno


Takmičenje na planini Tai tako je pokazalo da se razvoj robotike sve više pomjera iz kontrolisanih prostora u stvarni svijet, gdje mašine moraju da dokažu ne samo da mogu da hodaju već i da se bezbjedno kreću kroz složene uslove.