Video

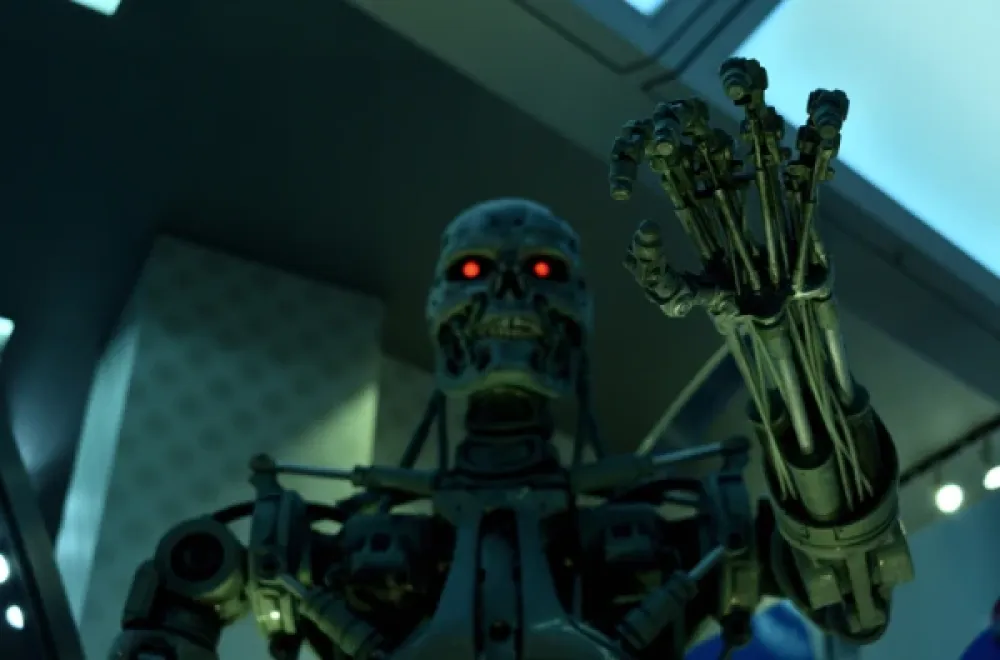


Roboti prekriveni mesom koji mogu da hodaju, skakuću, plivaju i kreću se među nama možda su bliže nego što mislimo. Istraživači sa Ciriškog univerziteta (ETH Cirih) radili su na razvoju mišićnih aktuatora od živog tkiva veličine u centimetrima. Ovi mišićni aktuatori predstavljaju najnovije dostignuće u programu dizajna, a kretanje je poboljšano više od 10 puta u odnosu na prethodne verzije.
Prilikom dizajniranja biohibridnih robota, istraživači su otkrili da se ne svodi sve samo na zapreminu mišićnog tkiva. Način na koji mišići i kost (ili u ovom slučaju, “vještački skelet”) međusobno djeluju takođe je važan.
Uzgojeni iz mišićnih ćelija miševa, ovi rezultati se posmatraju kao novi način izrade robota.
Projektom rukovodi Soft Robotics Lab, a nadgleda ga profesor Robert Kacman, koji izjavljuje da “tek počinjemo da gradimo robote na prirodniji način”. Istraživanje se fokusira na biohibride, što u osnovi podrazumijeva integraciju bioloških materijala, poput mišićnog tkiva, sa vještačkim, čovekom stvorenim materijalima kao što su elektronika ili mehanički skelet.
Dizajn robota je kroz istraživanje evoluirao do trenutnog stanja, u kojem je mišićno tkivo pričvršćeno za skelet pomoću žlebova za koje tkivo može da prione. U međuvremenu, roboti su trenutno ograničeni na kretanje unutar hranljivog rastvora čija je svrha da hrani mišiće i drži ih “u životu”.
Zanimljiv rezultat istraživanja jeste to što se ne ponašaju svi mišićni aktuatori na isti način. Ova “prirodna varijabilnost” koja potiče od upotrebe živog tkiva u suprotnosti je sa onim što je moguće postići pomoću fabrički proizvedenih komponenti.
Razvoj mišića od mesa za robote odvija se već nekoliko godina, uz dizajn kreiran na računaru. Kroz proces koji je koautor objavljene studije Aiste Balčiunaite nazvala “iterativnim procesom”, odbačena je ideja o “fiksnom obliku naše mišićne geometrije” u korist projektovanja “cijele stvari od nule na računaru”.
“Kod prethodnih sistema, ponekad ste morali da gledate pod mikroskopom da biste vidjeli stezanje”, dodaje Balčiunaite, naglašavajući koliko je projekt napredovao.
Video iznad prikazuje opseg pokreta koji mišićni aktuatori mogu da izvedu, pri čemu je aktivnost sada vidljiva golim okom. Sa merama preko 1 cm, bioaktuatori mogu da se kreću i hvataju predmete, a ovdje su prikazani kako plivaju. Drugi biohibridni roboti programirani su da hodaju, uspijevajući da pređu 6,2 milimetra u sekundi.
Preporučeno



Da li će se ove strukture sa hibridnom biologijom razviti u vojsku ćelijskih kiborga koji putuju kroz vrijeme i uništavaju ljude? Vjerovatno ne, a s obzirom na to da imaju primjenu u istraživanju i medicini, ne bi trebalo previše da brinemo.